

 English
 Français
 русский
 عربى
 Español
 Deutsch
Tel
+86 186 2508 0683
Una línea de envasado se atasca cuando un cilindro neumático golpea un empujador con demasiada fuerza y rapidez. La solución no es un compresor de aire más grande. Es un cilindro eléctrico servoaccionado que mueve el empujador a una posición exacta, aplica una fuerza controlada e informa cuando la pieza está asentada. Ese cambio de presión de aire binaria a movimiento programable es la razón por la que los cilindros eléctricos se han vuelto comunes en equipos automatizados de ensamblaje, prueba y manipulación.
Un cilindro eléctrico funciona convirtiendo el movimiento giratorio de un servomotor en empuje lineal a través de un tornillo, correa o piñón y cremallera. Un controlador controla el motor, un codificador mide la posición real y un algoritmo de circuito cerrado ajusta la salida miles de veces por segundo. El resultado es un actuador lineal con carrera, velocidad, fuerza y aceleración programables. Para obtener una visión más amplia de los modelos disponibles, consulte la línea de productos de cilindros eléctricos .
El diseño de cilindro eléctrico más común utiliza un servomotor acoplado a un husillo de bolas o un husillo de rodillos planetarios. Cuando el eje del motor gira, el tornillo gira. Una tuerca roscada en el tornillo convierte esa rotación en movimiento lineal. La tuerca está unida a una varilla de empuje o carro, de modo que la carga se mueve a lo largo del eje del tornillo. Una revolución completa del motor produce una distancia lineal fija llamada avance. Un tornillo con un avance de 10 mm mueve la tuerca 10 mm por revolución. Si el motor gira a 3000 rpm, la velocidad lineal teórica es 30 000 mm/min o 0,5 m/s.
Esa simple relación esconde la ingeniería que hace que los cilindros eléctricos sean útiles. El motor no es un dispositivo de velocidad constante. Un servomotor puede acelerar, desacelerar, mantener la posición e invertir la dirección cuando se le ordena. El tornillo no es sólo una rosca. Es un componente rectificado con precisión con un error de avance, juego y rigidez axial definidos. La tuerca no es un simple bloque. Contiene bolas o rodillos de recirculación que reducen la fricción y el desgaste. Juntas, estas partes forman un sistema cuyo resultado puede predecirse y repetirse.
Un cilindro eléctrico es más que un motor y un tornillo. Varios subsistemas determinan qué tan bien se desempeña en una máquina real.
El motor proporciona par. En la mayoría de los cilindros eléctricos industriales, se trata de un servomotor sin escobillas con imanes permanentes. El par del motor se multiplica por la ventaja mecánica del tornillo. Un motor de 400 W que acciona un husillo de bolas de plomo de 5 mm puede producir miles de newtons de empuje, dependiendo de la eficiencia y la velocidad. La retroalimentación proviene de un codificador montado en el eje del motor o, en diseños de gama alta, de un codificador lineal en la varilla de empuje. El codificador le dice al controlador dónde está realmente la carga, no dónde debería estar. Esa distinción es la base del control de circuito cerrado.
El tornillo y la tuerca determinan el empuje, la velocidad, la precisión y la vida útil del cilindro. Los husillos de bolas utilizan bolas de acero recirculantes entre el husillo y la tuerca. Ofrecen una alta eficiencia, normalmente del 90 por ciento o más, y baja fricción. Los husillos de rodillos planetarios utilizan rodillos roscados en lugar de bolas. Manejan cargas de empuje y choque más altas en una envolvente más pequeña. Los tornillos de avance, también llamados tornillos trapezoidales, utilizan contacto deslizante. Son económicos, autoblocantes y silenciosos, pero se desgastan más rápido y tienen menor eficiencia. La elección depende de la aplicación: un eje de inspección liviano puede usar un tornillo de avance, mientras que una prensa pesada puede requerir un tornillo de rodillo.
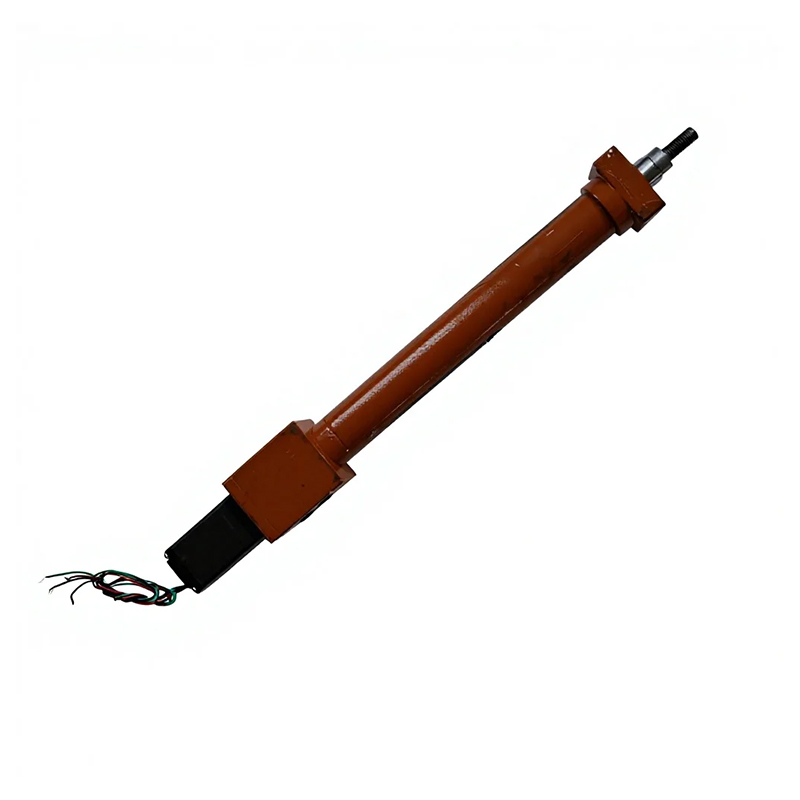 Serie de cilindros eléctricos en línea de precisión integrados coaxiales Cilindro eléctrico en línea integrado coaxial con precisión de posicionamiento de ±0,01 mm y estructura que ahorra espacio para ensamblaje de precisión, pruebas de laboratorio y automatización compacta. Ver producto →
La varilla de empuje debe guiarse de manera que no gire ni se doble. Los rodamientos lineales, los rieles guía o un eje estriado mantienen la varilla alineada. La carcasa protege el tornillo del polvo, las virutas y la humedad. Los sellos y limpiadores prolongan la vida en ambientes sucios. Para aplicaciones alimentarias, médicas o de semiconductores, la carcasa puede ser de acero inoxidable o aluminio anodizado con lubricante compatible con salas blancas.
Un cilindro eléctrico puede funcionar en varios modos de control, a menudo cambiando entre ellos dentro de un ciclo. En el modo de posición, el controlador mueve la varilla a una coordenada objetivo. El codificador cierra el bucle. Esto es común en pick-and-place, dispensación e indexación. En el modo de velocidad, el controlador mantiene una velocidad establecida independientemente de los cambios de carga. Esto se adapta al transporte o al bobinado. En el modo de fuerza, el controlador regula el par del motor para aplicar una fuerza específica. El modo de fuerza se utiliza en ajuste a presión, sujeción y prueba. Algunos controladores ofrecen modos híbridos, como posición-fuerza, donde el cilindro se mueve rápidamente a una posición y luego pasa al control de fuerza para la prensa final.
El control de circuito cerrado repite una secuencia simple: lea el codificador, compare la posición real con la posición ordenada, calcule un error y ajuste la corriente del motor. El ajuste se realiza a la velocidad de actualización del servodrive, a menudo de 1 a 10 kHz. Esa velocidad es la razón por la que un cilindro eléctrico puede mantener una posición dentro de unos pocos micrómetros y aun así responder a un cambio repentino de carga sin sobrepasarse. El ajuste del bucle de control (ganancias proporcionales, integrales y derivativas) hace coincidir el cilindro con la inercia y la rigidez de la carga.
Los cilindros eléctricos compiten con los actuadores neumáticos e hidráulicos. Cada uno tiene un lugar.
| Característica | Cilindro electrico | Cilindro neumático | Cilindro hidráulico |
|---|---|---|---|
| Control de posición | Cualquier punto, circuito cerrado | Generalmente dos extremos, posición media limitada | Analógico o servo, complejo |
| control de fuerza | Programable vía torque | Basado en presión, menos preciso | Alta fuerza, basada en presión |
| Velocidad | Programable, alto | Rápido pero difícil de perfilar | Moderado a alto |
| Eficiencia | Alta, energía bajo demanda | Pérdidas bajas del compresor | Bajas pérdidas de bomba |
| Limpieza | Sin fluido, bajo nivel de ruido | Salida de aire, humedad. | Posibles fugas de aceite |
| Mantenimiento | Lubricación periódica | Reemplazo del sello | Servicio de fluidos y sellos. |
Los cilindros neumáticos son económicos y robustos, pero no pueden detenerse fácilmente en una posición arbitraria ni aplicar una fuerza controlada. Los cilindros hidráulicos generan una fuerza enorme, pero requieren bombas, válvulas y manejo de fluidos. Los cilindros eléctricos ofrecen un término medio: movimiento programable, alta eficiencia y funcionamiento limpio. A menudo son la mejor opción cuando el proceso necesita múltiples posiciones, perfiles de fuerza o retroalimentación de datos.
Al especificar un cilindro eléctrico, varios parámetros determinan si funcionará en la máquina.
Estos parámetros interactúan. Un cilindro de alto empuje y alta velocidad necesita un motor más grande y un tornillo más fuerte. Un cilindro de carrera larga puede necesitar un diámetro de tornillo mayor para evitar latigazos a alta velocidad. Un cilindro de sala limpia puede necesitar una carcasa sellada y una lubricación compatible con el vacío. El proceso de selección es un acto de equilibrio entre rendimiento, tamaño, costo y vida útil.
Los cilindros eléctricos aparecen dondequiera que una máquina necesite un movimiento lineal controlado. En electrónica 3C, presionan conectores, dispensan adhesivo y prueban botones con retroalimentación de fuerza. En la fabricación de semiconductores, colocan obleas y accionan pinzas en entornos limpios. En el caso de los equipos médicos, accionan mesas de pacientes, bombas de jeringa y dispositivos de rehabilitación con movimientos suaves y silenciosos. En ambientes químicos y al aire libre, los cilindros eléctricos a prueba de agua y a prueba de explosiones manejan áreas peligrosas y de lavado. en fabricación de automóviles , presionan rodamientos, asientan sellos y realizan pruebas de resistencia en componentes.
Más allá de los actuadores discretos, los cilindros eléctricos forman los componentes básicos de los sistemas multieje. Un robot cartesiano combina dos o tres cilindros eléctricos o módulos lineales para mover una herramienta en X, Y y Z. Una plataforma de seis grados de libertad utiliza seis actuadores para crear balanceo, cabeceo, guiñada y traslación para simuladores de vuelo o pruebas de vehículos. El mismo principio de funcionamiento se escala desde una unidad compacta de carrera de 50 mm hasta un cilindro de alta resistencia con varias toneladas de empuje.
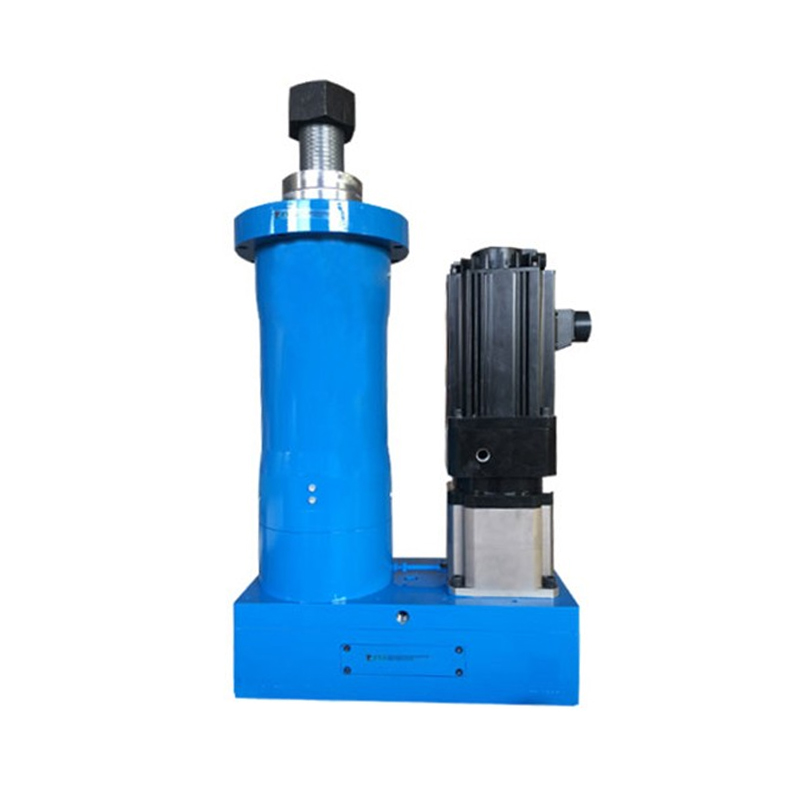 Cilindro eléctrico impermeable a prueba de salpicaduras IP65 para entornos hostiles Cilindro eléctrico impermeable con protección IP65 y cubierta a prueba de polvo para equipos de construcción, minería y limpieza en exteriores en condiciones húmedas y polvorientas. Ver producto →
Integrar un cilindro eléctrico en una máquina implica algo más que atornillarlo en su lugar. El soporte debe resistir el par de reacción del motor y las cargas laterales sobre la varilla. La desalineación entre el cilindro y la carga provoca un desgaste prematuro de los cojinetes y fallas en el sello. El controlador debe coincidir con el tipo de retroalimentación, el voltaje y el protocolo de comunicación del motor. Muchas unidades admiten EtherCAT, CANopen o Modbus, lo que permite que el cilindro intercambie datos de posición y fuerza con un PLC o un controlador de robot.
Los cables y conectores necesitan alivio de tensión y un enrutamiento que evite la fatiga por flexión. El vástago del cilindro debe protegerse de salpicaduras de soldadura, virutas de corte y polvo abrasivo. En aplicaciones de ciclo alto, se deben planificar intervalos de lubricación y programas de reemplazo de sellos. Para cargas verticales, un freno o un tornillo autoblocante evita que la varilla caiga cuando se corta la alimentación. Para trabajos de alta precisión, un codificador lineal o un modelo de compensación térmica pueden corregir la expansión del tornillo a medida que el cilindro se calienta.
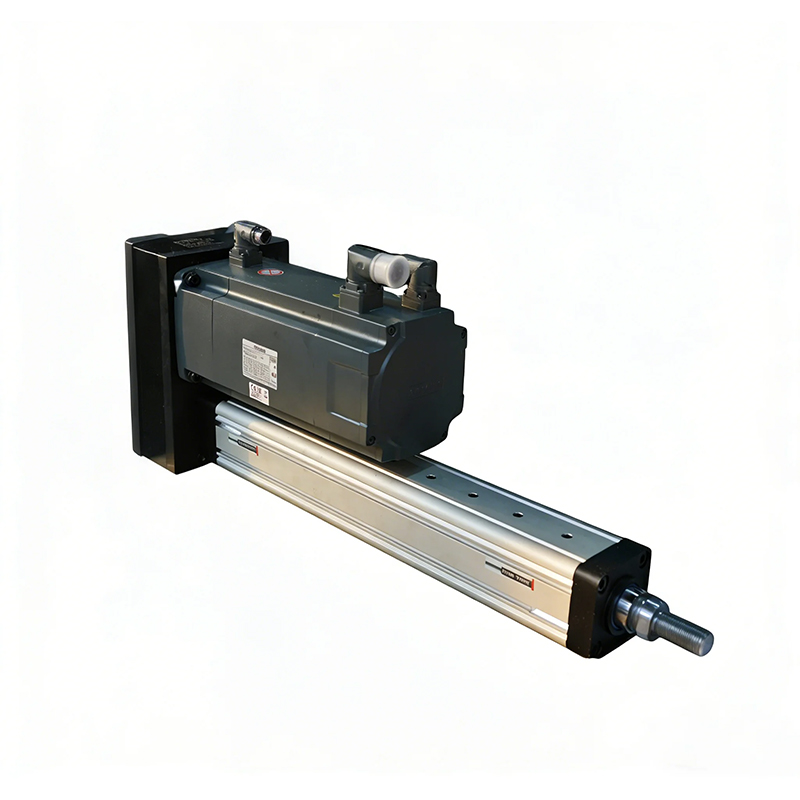 Cilindro eléctrico plegable de husillo de bolas para automatización de precisión Cilindro eléctrico plegable con transmisión de husillo de bolas para alta eficiencia, baja fricción y control de posición estable y preciso en automatización y robótica. Ver producto →
Un cilindro eléctrico funciona combinando un servomotor, un tornillo de conversión mecánica y un circuito de retroalimentación. El motor gira, el tornillo se traslada, el codificador verifica y el controlador corrige. Esa cadena de circuito cerrado ofrece posición, velocidad y fuerza programables en un solo paquete. No siempre es la opción más barata, pero suele ser la más capaz cuando un proceso necesita más de dos puntos finales o un impulso controlado. Para los ingenieros que comparan actuadores, la pregunta clave no es si un cilindro eléctrico puede mover una carga. Se trata de si la aplicación necesita la precisión, la flexibilidad y los datos que solo un actuador lineal servoaccionado puede proporcionar.
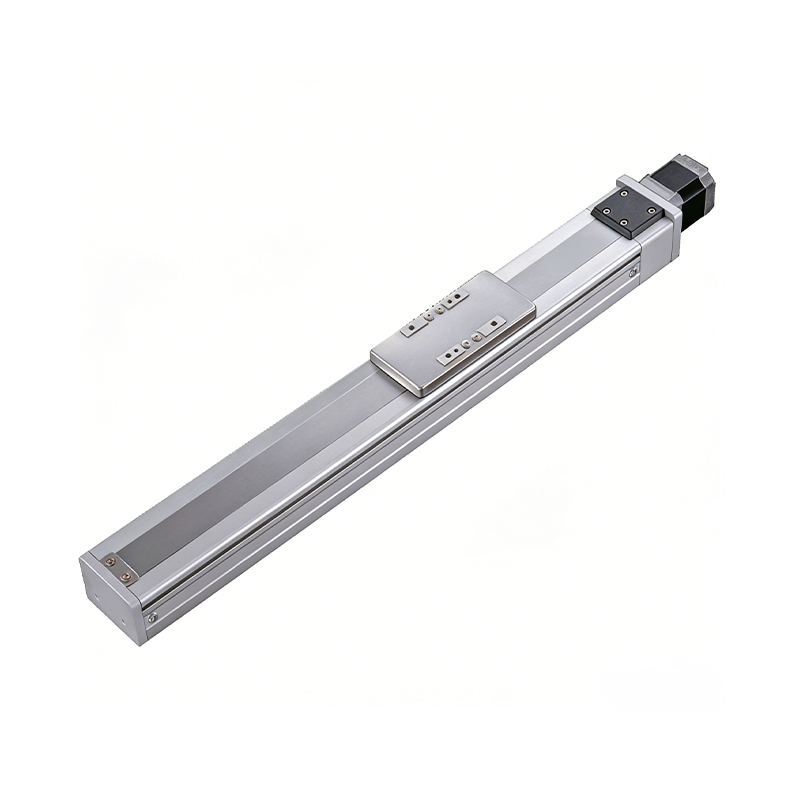 Módulo lineal integrado en riel accionado por tornillo de bola de alta precisión de 0,01 mm
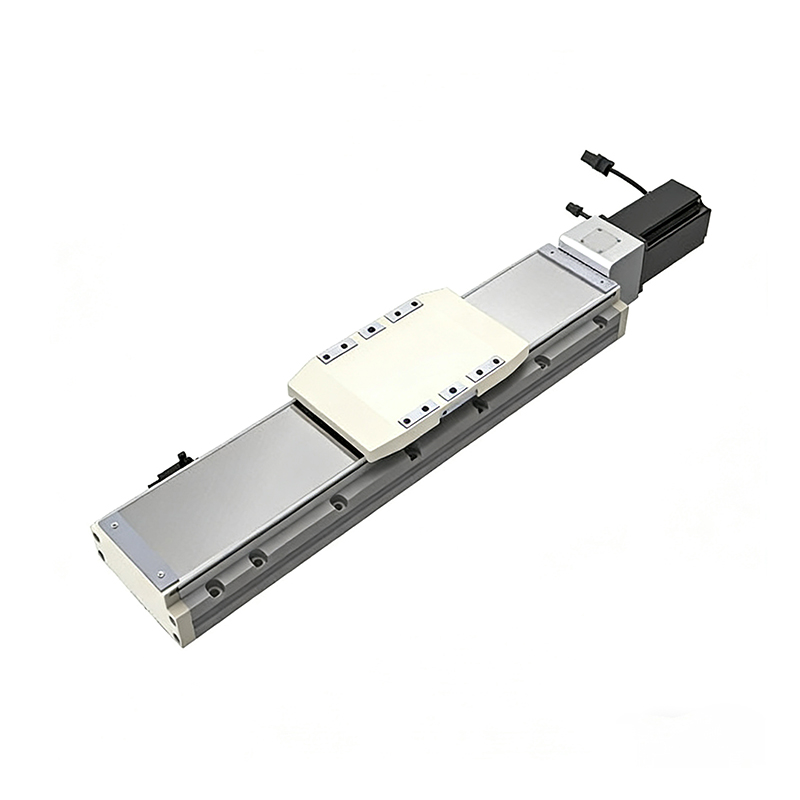 Módulo lineal integrado en riel accionado por tornillo de bola de carga pesada
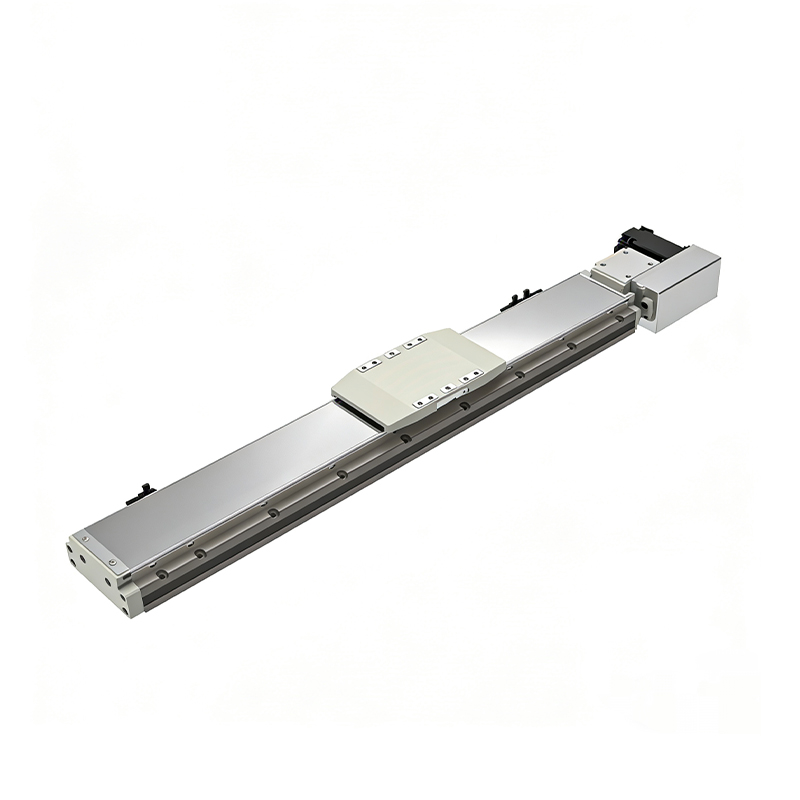 Módulo lineal integrado en riel de carrera larga de 110 kg de carga
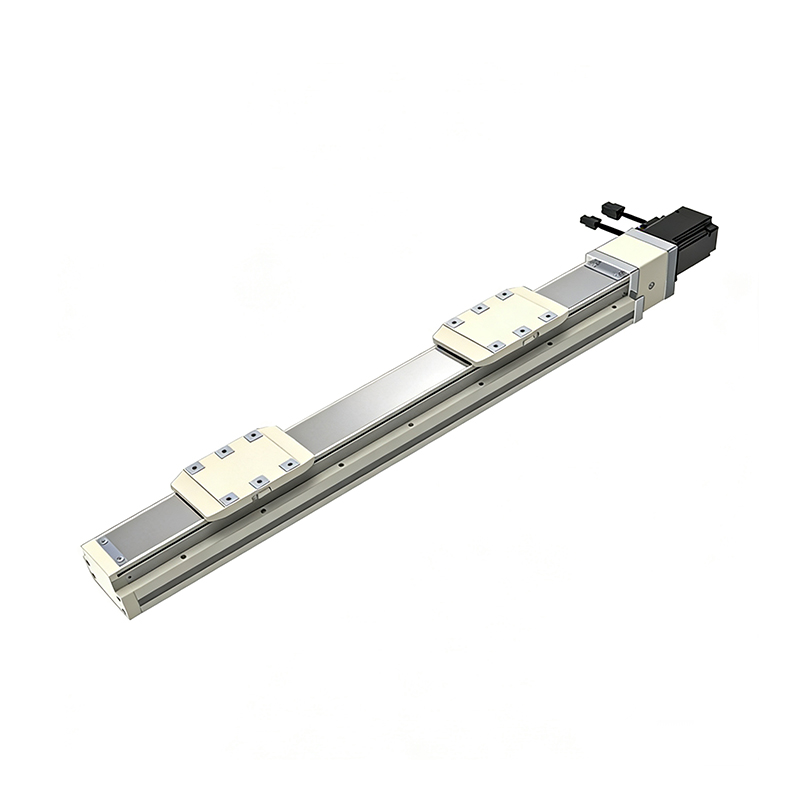 Módulo lineal de riel de alta precisión con doble deslizador integrado
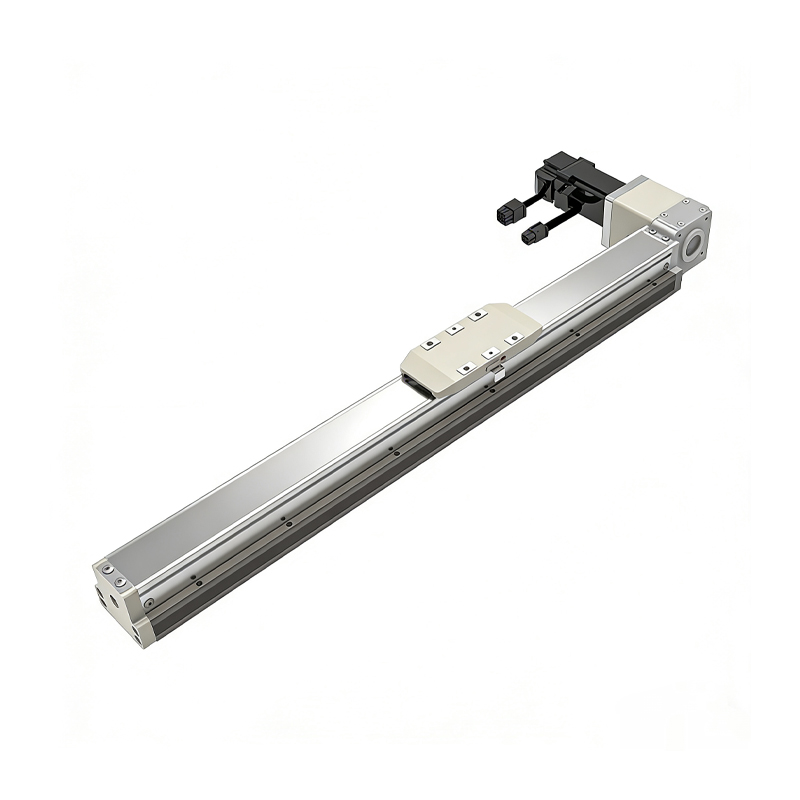 Módulo lineal integrado en riel a prueba de polvo accionado por correa
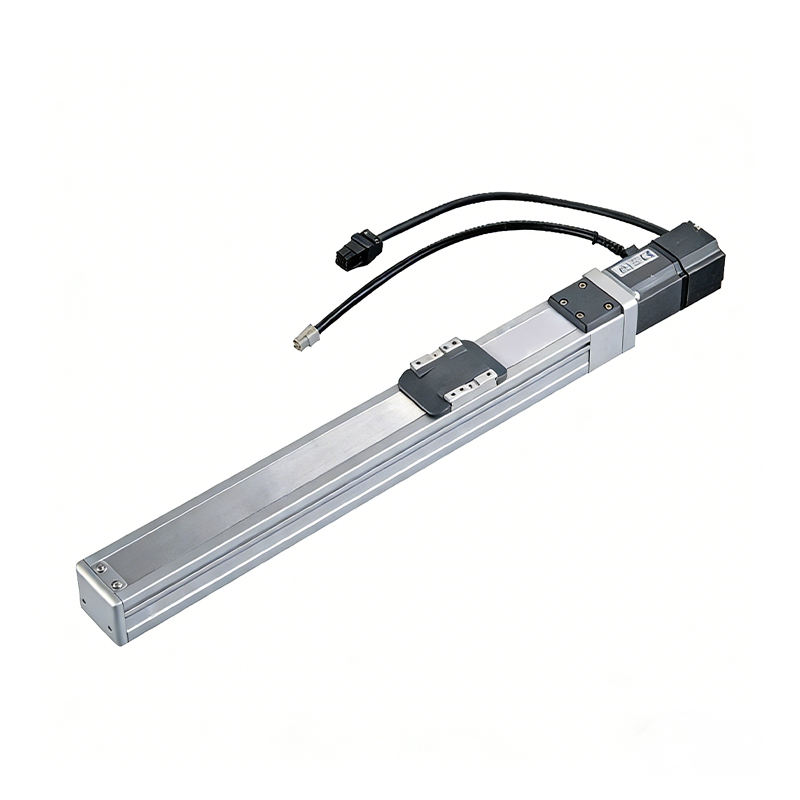 Módulo lineal de tornillo de bola de carga ligera de alta precisión de 0,01 mm
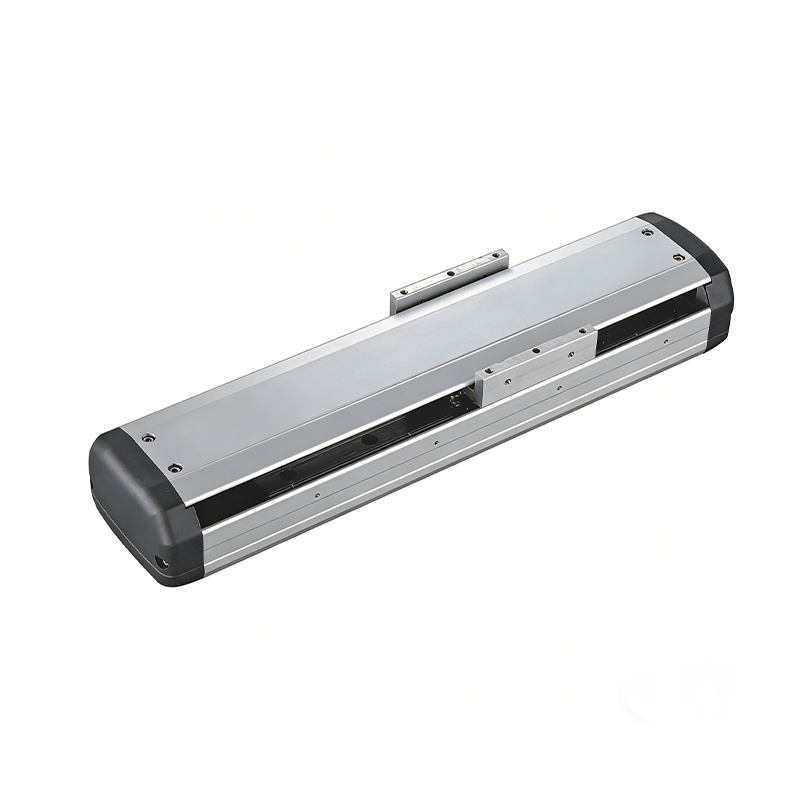 Módulo lineal de husillo de bolas con sensor incorporado
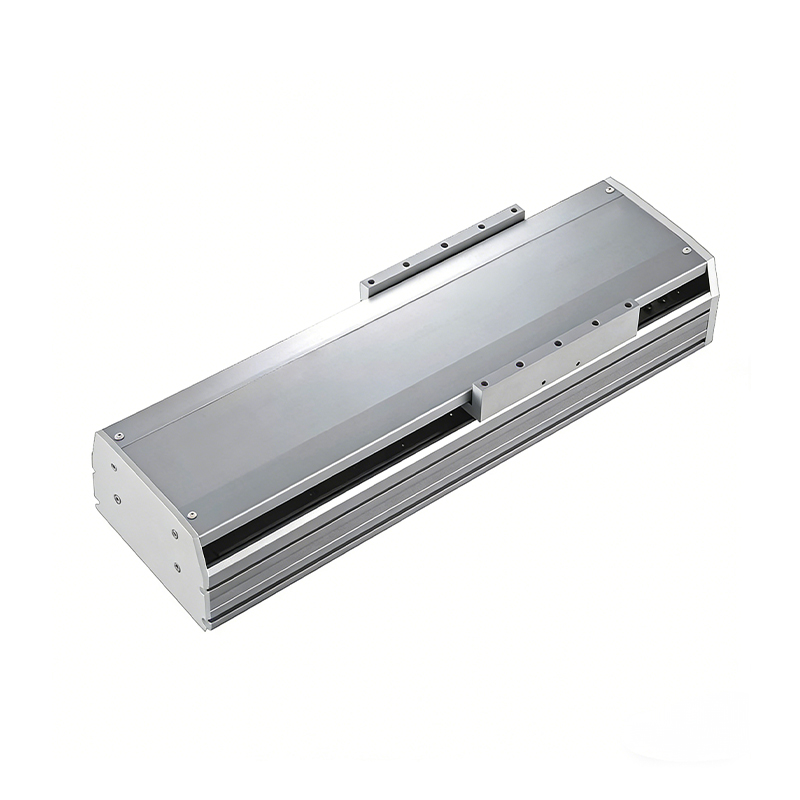 Módulo lineal de tornillo de bola de carrera larga de 2000 mm

Si está interesado en nuestros productos, déjenos un mensaje. Esperamos poder brindarle servicios profesionales.
¡La innovación y la trascendencia hacen que la fabricación inteligente en fábrica sea eficiente y conveniente!
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Edificio 5, Parque Internacional de Innovación Científica y Tecnológica Suzhou Mudu, Jinfeng South Road, ciudad de Suzhou, provincia de Jiangsu, China
