

 English
 Français
 русский
 عربى
 Español
 Deutsch
Tel
+86 186 2508 0683
Un fabricante de máquinas envasadoras especificó una vez un cilindro eléctrico de carrera de 500 mm para una elevación vertical. La carga era de sólo 40 kg, por lo que el actuador parecía demasiado grande. Seis semanas después de la puesta en servicio, la junta del vástago presentaba fugas y los carriles guía presentaban estrías visibles. El problema no era la capacidad de carga. Fue el montaje descentrado de 300 mm lo que convirtió una aplicación de empuje puro en un problema de carga lateral. Ese único error costó más que el propio actuador en tiempo de inactividad y retrabajo.
La selección de actuadores lineales rara vez consiste en encontrar el mayor número de fuerza en un catálogo. Se trata de hacer coincidir un perfil de movimiento, una envolvente mecánica, un entorno y un sistema de control con un ciclo de máquina específico. El actuador correcto es el que sobrevive al ciclo número 10 millones, no el que luce mejor en una hoja de datos. A continuación se muestra una secuencia práctica para elegir el actuador lineal correcto, con las comprobaciones específicas que separan un diseño confiable de un experimento costoso.
Antes de comparar actuadores, escriba los requisitos de movimiento en números. Como mínimo, necesitas:
Un error común es definir solo la carga y la carrera. La velocidad y el ciclo de trabajo determinan el motor, el avance del tornillo y el margen térmico. Una unidad con capacidad para un empuje estático de 2 kN solo puede entregar 600 N de forma continua a 1000 mm/s con un ciclo de trabajo del 60 %. Si la aplicación funciona las 24 horas del día, los 7 días de la semana, esa diferencia decide si el actuador dura dos años o dos meses.
Utilice una hoja de trabajo sencilla. Enumere cada eje, la carga en el peor de los casos, la velocidad requerida y el porcentaje de tiempo que el actuador se mueve. Luego calcule la fuerza RMS y la velocidad RMS. Estos valores, no los números máximos, determinan el tamaño térmico. Una clasificación máxima de la hoja de datos es útil para la aceleración, pero la clasificación continua es lo que mantiene el motor y el tornillo dentro de los límites de temperatura.
| Parámetro | Por qué es importante | Error común |
|---|---|---|
| Empuje máximo | Dimensiona el tornillo, los cojinetes y el par del motor para la aceleración y la carrera de trabajo. | Usando solo carga promedio e ignorando los picos de aceleración. |
| Empuje continuo | Establece límites térmicos para el motor, el variador y la tuerca del tornillo. | Suponiendo que la calificación máxima se pueda mantener indefinidamente. |
| Velocidad y aceleración | Determina el avance del tornillo, las RPM del motor y la estabilidad. | Elegir un cable fino para mayor precisión y luego descubrir que no puede alcanzar el tiempo de ciclo. |
| ciclo de trabajo | Controla la acumulación de calor y la vida útil de la lubricación. | Ignorando que una clasificación de servicio del 10% no puede funcionar el 80% del tiempo. |
| Carga lateral y de momento | Protege rodamientos, guías y sellos. | Montaje de un actuador tipo varilla sin guía externa. |
Una vez que el perfil de movimiento está claro, el tren motriz se convierte en un estudio comercial. Los husillos de bolas, los husillos de avance, las correas de distribución, los de piñón y cremallera y los motores lineales tienen cada uno una gama de rendimiento. No existe una mejor opción universal.
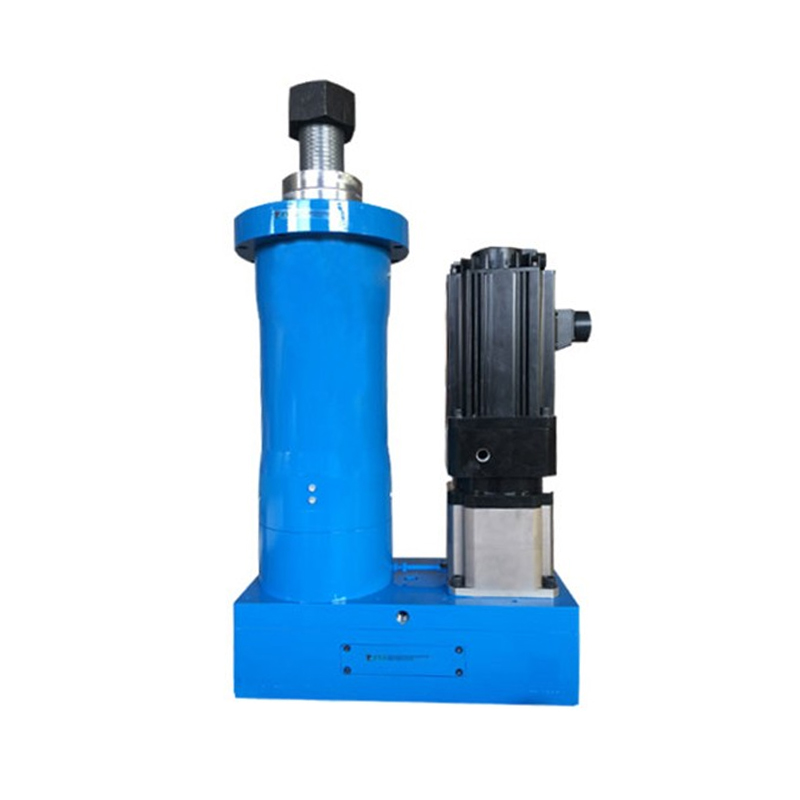
Para muchas máquinas industriales, el cilindro eléctrico es el camino más rápido hacia un actuador lineal robusto. Empaqueta un motor, tornillo, tuerca, cojinetes y varilla en una unidad sellada. Si la aplicación necesita un carro guiado en lugar de una varilla de empuje, un módulo lineal con un riel integrado es mejor. La elección es la arquitectura mecánica, no la preferencia de marca.
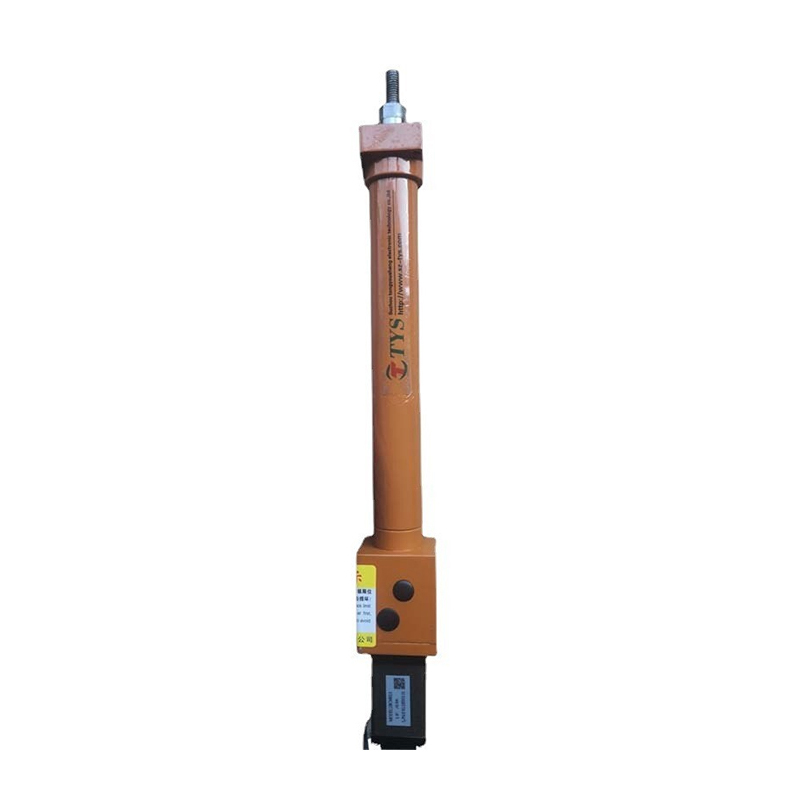 Actuadores de cilindro eléctrico para automatización industrial Explore actuadores de cilindros eléctricos personalizables con control servo de circuito cerrado, accionamiento de husillo de precisión y múltiples familias de montaje para diversas necesidades de movimiento lineal. Ver producto →
Estas tres familias se superponen, pero resuelven diferentes problemas de montaje y guiado.
Un cilindro eléctrico produce un movimiento lineal a través de una varilla. Es el reemplazo más cercano a un cilindro neumático o hidráulico. Destaca en presionar, levantar, sujetar y accionar válvulas. La varilla puede aceptar una horquilla, una brida o un extremo roscado. La principal limitación es la carga lateral: a menos que la varilla esté guiada externamente, se deben evitar todas las cargas laterales y de momento. Las versiones en línea, plegables, telescópicas e impermeables cubren la mayoría de los sobres industriales.
Un módulo lineal transporta la carga sobre un carro que se desplaza sobre un carril guía. El accionamiento puede ser un husillo de bolas, una correa o un piñón y cremallera. Debido a que el riel maneja cargas laterales y de momento, un módulo lineal es la opción correcta para herramientas en voladizo, pórticos y sistemas multieje. La carrera puede ser larga y pueden circular varios carros sobre un riel. Los grados de precisión varían desde transferencia general hasta posicionamiento por debajo de 0,1 mm.
Un módulo de motor lineal reemplaza el tornillo o la correa con un motor lineal de accionamiento directo. Ofrece la velocidad y aceleración más altas, a menudo por encima de 3 g, sin holgura ni partículas de desgaste del tren motriz. Es la solución preferida para semiconductores, electrónica y inspección de alto rendimiento. La compensación es el costo, la complejidad del control y la necesidad de gestionar el calor y la atracción magnética.
Una regla útil: si la carga se empuja o se tira a lo largo del eje de la varilla, comience con un cilindro eléctrico. Si la carga está desplazada o necesita viajar en un carro, comience con un módulo lineal. Si el ciclo exige más de 2 m/s o 2 g, evalúe un módulo de motor lineal.
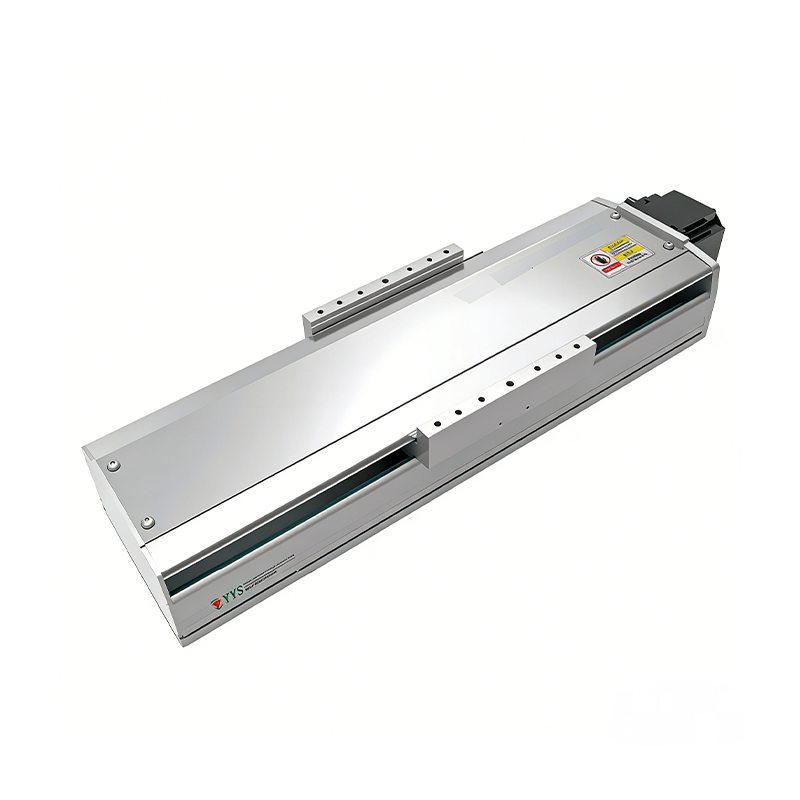 Módulo lineal de husillo de bolas de carga pesada de 320 kg Para cargas desplazadas o de carro, este módulo de husillo de bolas de alta resistencia ofrece alta rigidez, una carga útil horizontal de hasta 320 kg y una carrera de 50 a 1950 mm. Ver producto →
El entorno a menudo elimina más opciones que el rendimiento. Un actuador estándar con clasificación IP54 fallará en un área de lavado y un cuerpo de acero inoxidable no garantiza protección para el motor y el sistema de retroalimentación.
Para polvo y salpicaduras, busque IP65. Para inmersión temporal o lavado frecuente, IP68 es el mínimo. En el procesamiento químico, el actuador también puede necesitar un revestimiento resistente a la corrosión, herrajes de acero inoxidable y una entrada de cable sellada. Las áreas a prueba de explosiones requieren un motor y una carcasa certificados para la zona peligrosa, no solo un recinto sellado. Los amplios rangos de temperatura exigen lubricación, sellos y aislamiento del motor especiales. Es posible que una unidad estándar con una temperatura de 0 a 40 grados Celsius no arranque de manera confiable a -20 grados ni sobreviva a un ambiente de 60 grados.
Los controles ambientales deben incluir:
Si la aplicación se realiza en una línea de ensamblaje automatizada, es posible que el actuador también deba cumplir con los requisitos de contaminación y tiempo de ciclo específicos de esa industria. Por ejemplo, un procesamiento químico El entorno puede exigir sellos IP68 y resistentes a productos químicos, mientras que una herramienta semiconductora para sala limpia puede priorizar la baja generación de partículas.
 Cilindro eléctrico impermeable a prueba de salpicaduras IP65 TYSC220 Para entornos polvorientos y propensos a salpicaduras, este cilindro eléctrico IP65 utiliza sellos impermeables, cubierta antipolvo y cuerpo de aleación de aluminio; TYSC220 ofrece una fuerza nominal de 200 kN. Ver producto →
La vida útil del actuador lineal suele estar limitada por la lubricación, la fatiga del rodamiento o la temperatura del devanado del motor. La clasificación de vida útil de la hoja de datos supone una carga, velocidad y ciclo de trabajo específicos. Las aplicaciones reales rara vez coinciden con esos supuestos.
Calcula lo siguiente:
Si los valores RMS exceden la clasificación continua, elija un marco más grande, un cable más bajo o un tren de transmisión diferente. No agregue simplemente un ventilador de refrigeración. Un ventilador puede ayudar al motor, pero la tuerca y los sellos aún pueden sobrecalentarse. Para aplicaciones de alto rendimiento, un husillo de bolas con un diámetro mayor y un paso más bajo a menudo funciona a menor temperatura que un husillo pequeño y rápido.
Muchos errores de selección se deben a que se ignora el ciclo de trabajo. Un cilindro eléctrico de alta potencia con capacidad para un trabajo del 10% puede llevarse al 50% sólo con una reducción de potencia y refrigeración adicional. Si la máquina trabaja en tres turnos, esa diferencia no es un detalle. Es la base de la garantía. Nuestros propios datos de campo e informes de la industria apuntan al mismo patrón: tres errores críticos de selección explican la mayoría de las fallas prematuras, y el malentendido del ciclo de trabajo es uno de ellos.
La integración mecánica decide si el actuador alcanza su vida útil nominal. Incluso un actuador de tamaño perfecto fallará si está desalineado, sobresalido o montado en un marco flexible.
En el lado del control, haga coincidir el actuador con el variador y el controlador. Los motores paso a paso son simples y de bajo costo, pero pueden perder su posición bajo sobrecarga. Los servomotores proporcionan control de circuito cerrado, mayor velocidad y mejor torque a alta velocidad. Los actuadores integrados con unidades incorporadas simplifican el cableado pero pueden limitar la elección del controlador. Si la máquina utiliza una red EtherCAT, CANopen o Modbus, verifique que el variador del actuador admita el mismo protocolo y tiempo de ciclo.
También verifique la resolución de comentarios. Una especificación de repetibilidad de 0,1 mm puede no tener sentido si el juego mecánico, el enrollado del acoplamiento y la expansión térmica suman 0,5 mm. Para un ensamblaje de precisión, especifique la repetibilidad en el punto de carga, no en el eje del motor.
Utilice esta secuencia para pasar de requisitos a una selección verificada:
Los proyectos más fiables tratan al actuador como parte de un sistema. Un proveedor que puede mostrar datos de prueba, calcular el ciclo de trabajo y recomendar el paso de tornillo correcto es más valioso que un catálogo con números máximos impresionantes. Para los fabricantes de máquinas, ese apoyo reduce el riesgo de un rediseño en la última etapa.
Elegir el actuador lineal adecuado se reduce a una comparación disciplinada. Comience con el perfil de movimiento. Haga coincidir el tren de transmisión y la familia mecánica con la ruta de carga. Verifique el entorno antes que la arquitectura de control. Calcular valores RMS y margen térmico. Verifique el montaje y la alineación. Luego pruebe el ciclo del peor de los casos. Si sigue esa secuencia, el actuador se convierte en un componente predecible en lugar de un elemento de mantenimiento recurrente.
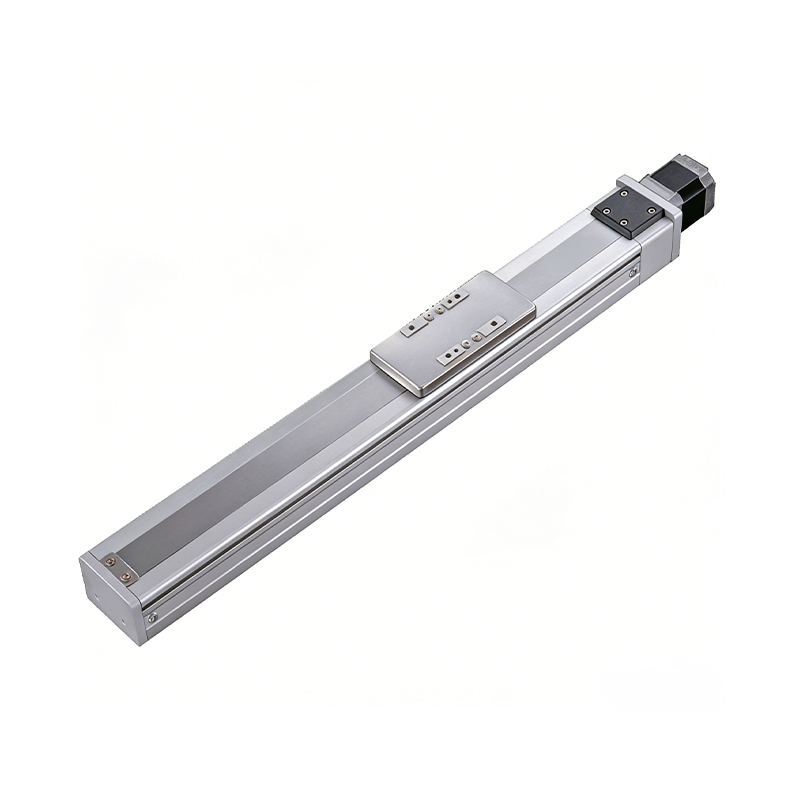 Módulo lineal integrado en riel accionado por tornillo de bola de alta precisión de 0,01 mm
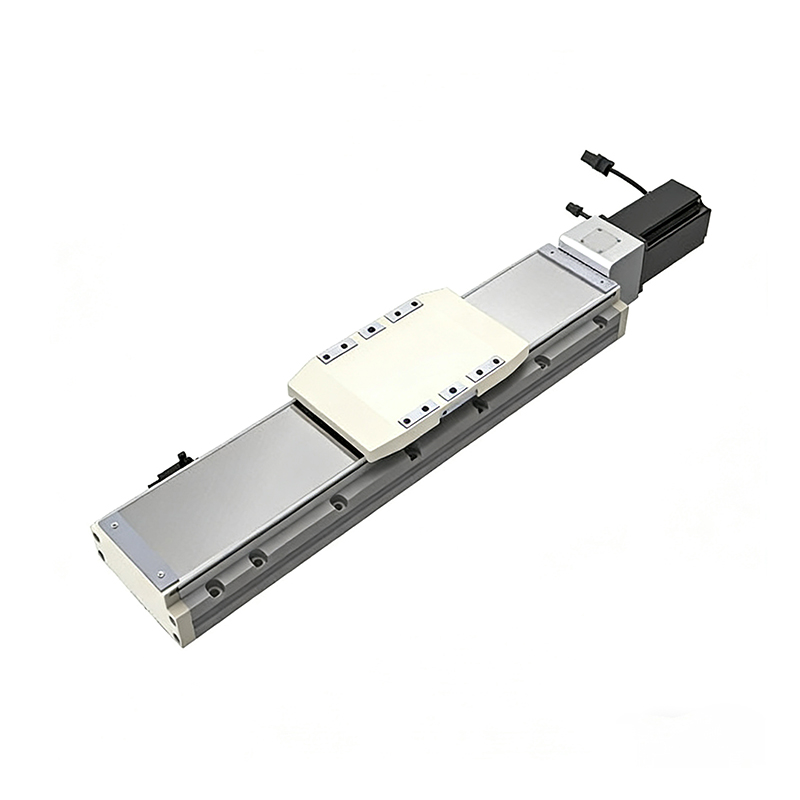 Módulo lineal integrado en riel accionado por tornillo de bola de carga pesada
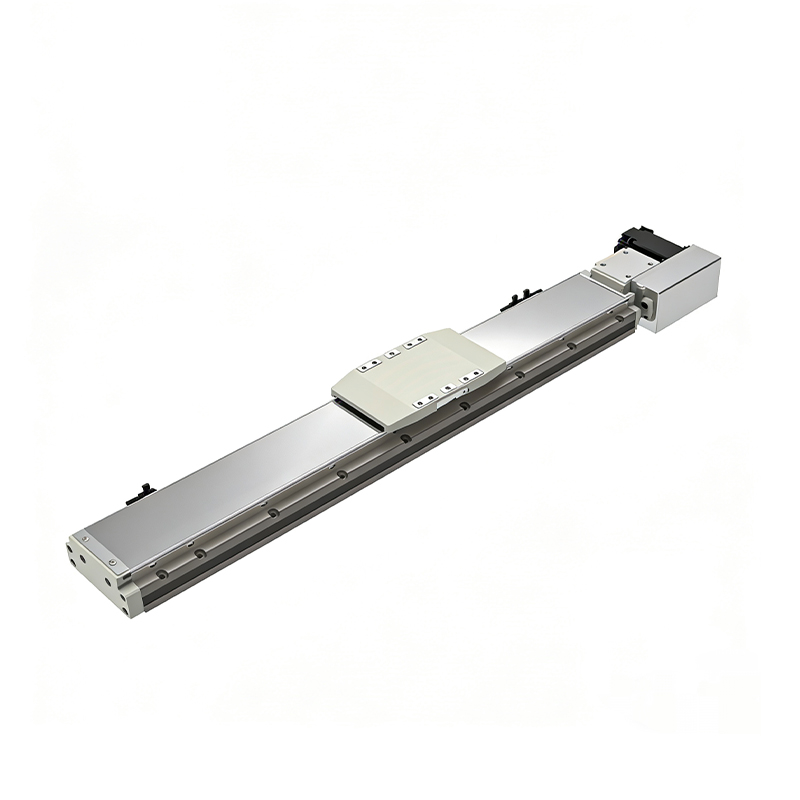 Módulo lineal integrado en riel de carrera larga de 110 kg de carga
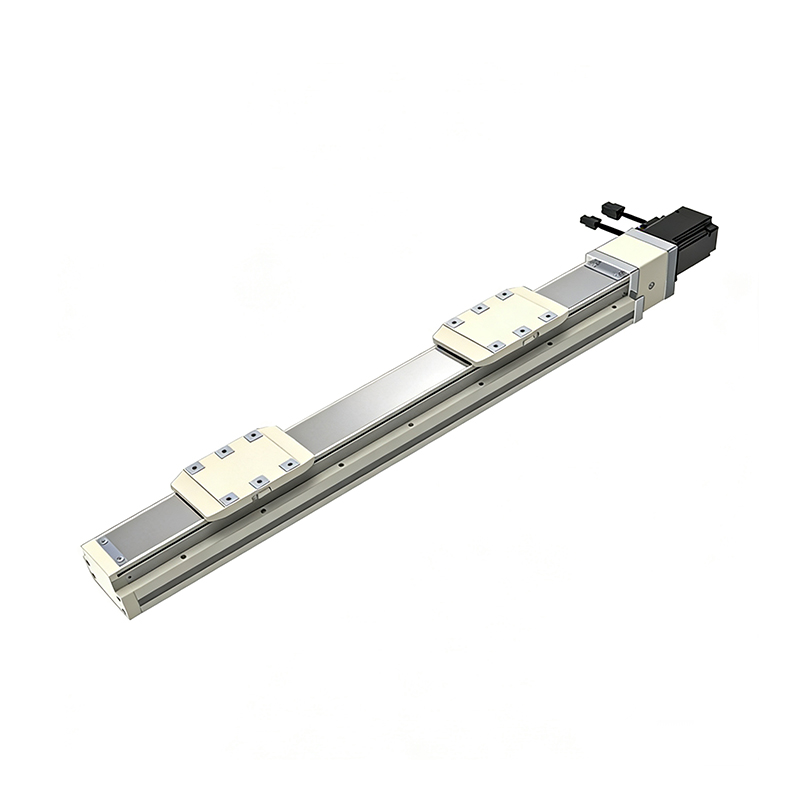 Módulo lineal de riel de alta precisión con doble deslizador integrado
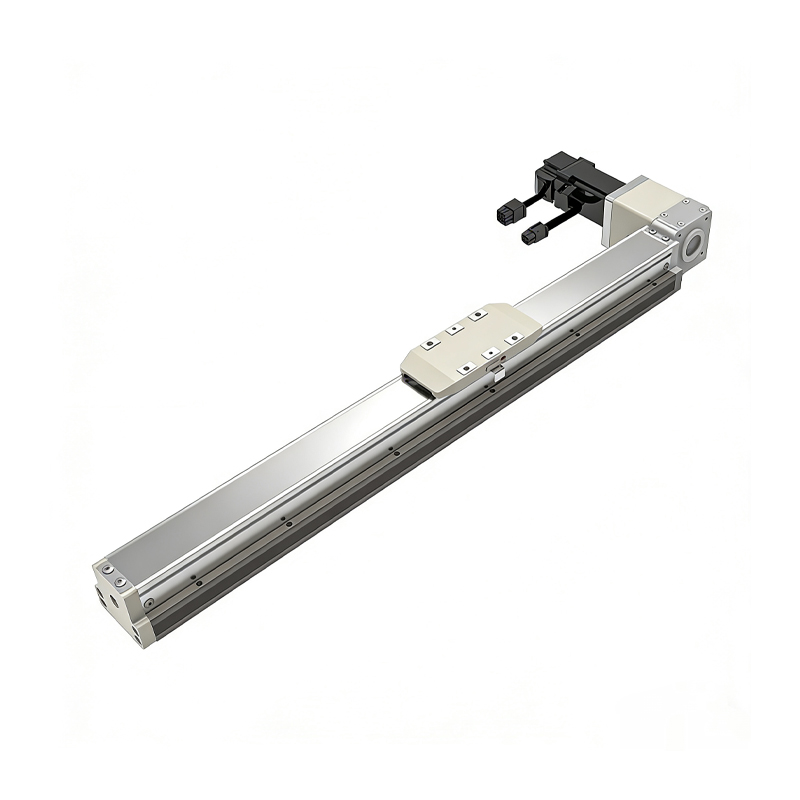 Módulo lineal integrado en riel a prueba de polvo accionado por correa
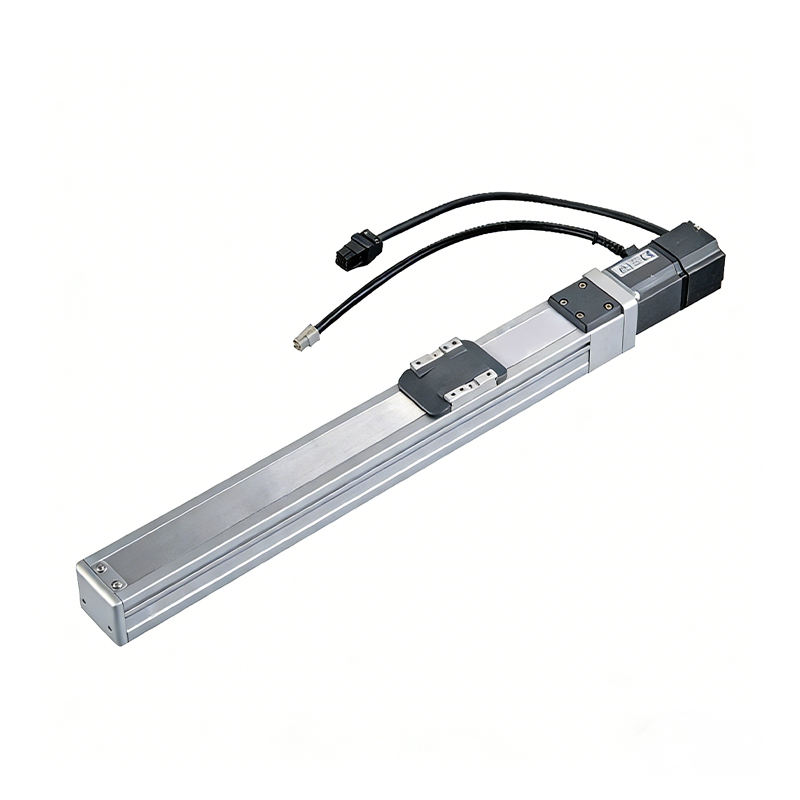 Módulo lineal de tornillo de bola de carga ligera de alta precisión de 0,01 mm
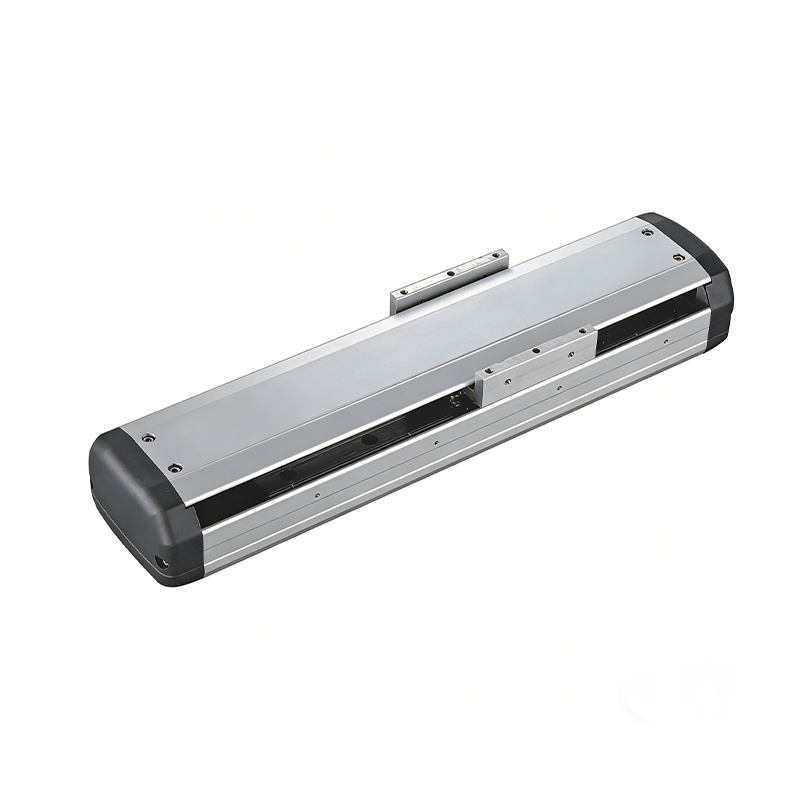 Módulo lineal de husillo de bolas con sensor incorporado
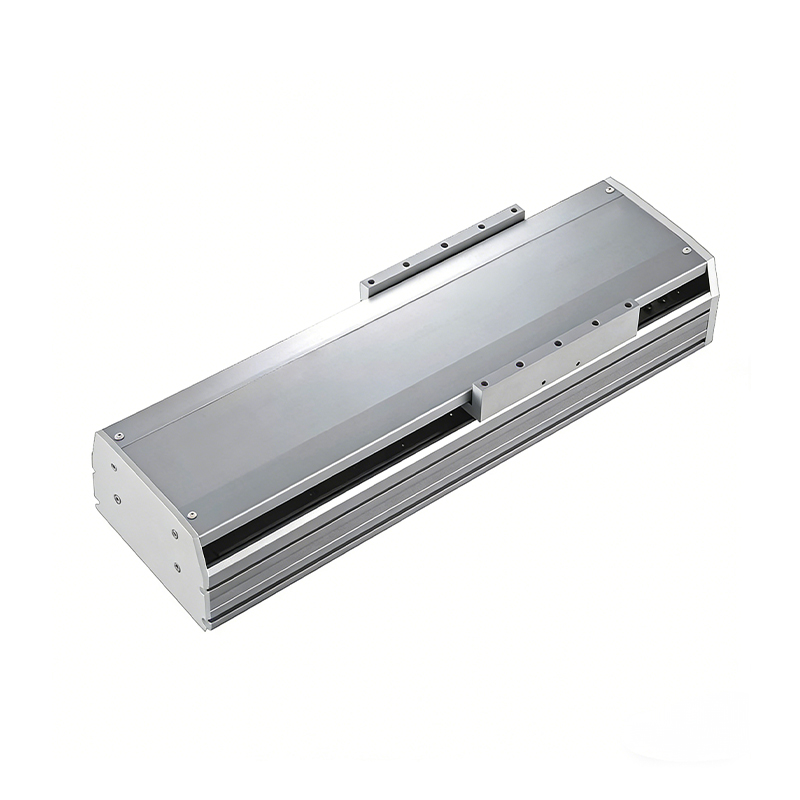 Módulo lineal de tornillo de bola de carrera larga de 2000 mm

Si está interesado en nuestros productos, déjenos un mensaje. Esperamos poder brindarle servicios profesionales.
¡La innovación y la trascendencia hacen que la fabricación inteligente en fábrica sea eficiente y conveniente!
+86 186 2508 0683
+86 189 1553 7107
sales@sz-tys.com
Edificio 5, Parque Internacional de Innovación Científica y Tecnológica Suzhou Mudu, Jinfeng South Road, ciudad de Suzhou, provincia de Jiangsu, China
